前言
永磁同步电机(Permanent Magnet Synchronous Motor, PMSM)具有高功率密度、高效率和宽调速范围等优势,已广泛应用于工业伺服、电动汽车、航空航天等领域。
从控制的角度看,三相自然坐标系(abc)下的 PMSM 模型具有非线性、强耦合、时变参数的特点,直接在 abc 坐标系中设计控制器较为困难。通过坐标变换,将模型映射到与转子同步旋转的 dq 坐标系中——交流量变为直流量,时变电感变为常数,交叉耦合项物理意义明确——是矢量控制体系的理论基石。
本文侧重 dq 同步旋转坐标系,依次推导电压方程、磁链方程、转矩方程和状态空间表达式,并讨论表贴式(SPMSM)与内置式(IPMSM)的建模差异。
核心思想
PMSM 数学建模的核心在于通过坐标变换实现解耦与降维。其核心思想是:
通过坐标变换,将模型映射到与转子同步旋转的 dq 坐标系中——交流量变为直流量,时变电感变为常数,交叉耦合项物理意义明确——是矢量控制体系的理论基石。
基本假设
建立数学模型时采用以下常用假设 [1]:
- 三相定子绕组对称,轴线互差 $120^\circ$ 电角度;
- 忽略铁心饱和效应,磁路线性;
- 不计涡流和磁滞损耗;
- 永磁体励磁磁场和气隙磁通正弦分布;
- 忽略转子阻尼绕组;
- 反电动势为正弦波形。
1. 坐标变换(概要)
从 abc 到 dq 需经过两步变换。此处给出结论,详细推导可参考相关教材。
1.1 Clarke 变换:abc → αβ
将三相静止坐标系变换到两相静止坐标系(α 轴与 a 轴重合,β 轴超前 90°),采用幅值守恒约束:
$$ \begin{bmatrix} f_\alpha \\ f_\beta \end{bmatrix} = \frac{2}{3} \begin{bmatrix} 1 & -\dfrac{1}{2} & -\dfrac{1}{2} \\[1em] 0 & \dfrac{\sqrt{3}}{2} & -\dfrac{\sqrt{3}}{2} \end{bmatrix} \begin{bmatrix} f_a \\ f_b \\ f_c \end{bmatrix} $$1.2 Park 变换:αβ → dq
将静止 αβ 坐标系变换到与转子同步旋转的 dq 坐标系(d 轴对齐永磁体 N 极,q 轴超前 90°):
$$ \begin{bmatrix} f_d \\ f_q \end{bmatrix} = \begin{bmatrix} \cos\theta_e & \sin\theta_e \\ -\sin\theta_e & \cos\theta_e \end{bmatrix} \begin{bmatrix} f_\alpha \\ f_\beta \end{bmatrix} $$变换的物理本质:Clarke + Park 相当于将三相交流绕组等效为一套固定在转子上的正交直流绕组——从转子的视角看,定子电流、电压在稳态时均为直流量。
2. 自然坐标系(abc)模型(简略)
为保持推导完整性,简要列出 abc 坐标系下的基本方程。
电压方程向量形式:
$$\boldsymbol{u}_{abc} = R_s \boldsymbol{i}_{abc} + \frac{d}{dt}\boldsymbol{\psi}_{abc}$$磁链方程:
$$\boldsymbol{\psi}_{abc} = \boldsymbol{L}_{abc}(\theta_e) \boldsymbol{i}_{abc} + \boldsymbol{\psi}_{f,abc}(\theta_e)$$电感矩阵 $\boldsymbol{L}_{abc}(\theta_e)$ 随转子位置 $\theta_e$ 变化(时变参数)且非对角(互感耦合),这是 abc 模型的根本困难所在。
3. dq 同步旋转坐标系模型(重点)
将 abc 下的电压、磁链方程经 Clarke + Park 变换,并利用旋转坐标系导数的关系:
$$\frac{d}{dt}\boldsymbol{f}_{dq} = \boldsymbol{T}_{\alpha\beta \to dq} \frac{d}{dt}\boldsymbol{f}_{\alpha\beta} + \omega_e \begin{bmatrix} 0 & 1 \\ -1 & 0 \end{bmatrix} \boldsymbol{f}_{dq}$$得到 dq 坐标系下的完整数学模型。
3.1 电压方程
$$ \begin{cases} u_d = R_s i_d + \dfrac{d\psi_d}{dt} - \omega_e \psi_q \\[1em] u_q = R_s i_q + \dfrac{d\psi_q}{dt} + \omega_e \psi_d \end{cases} $$逐项解读:
| 项 | 物理含义 |
|---|---|
| $R_s i_d$, $R_s i_q$ | 定子电阻压降 |
| $d\psi_d/dt$, $d\psi_q/dt$ | 磁链变化产生的变压器电动势(暂态项) |
| $-\omega_e \psi_q$ | d 轴运动电动势——q 轴磁链在旋转中"切割"d 轴绕组产生 |
| $+\omega_e \psi_d$ | q 轴运动电动势——d 轴磁链在旋转中"切割"q 轴绕组产生 |
其中 $-\omega_e \psi_q$ 和 $+\omega_e \psi_d$ 是 dq 轴之间的交叉耦合项——它们使 d、q 轴不能完全独立控制,是矢量控制中需要前馈解耦的根本原因。
3.2 磁链方程
将 $\psi_d$、$\psi_q$ 用电流和永磁磁链显式表达:
$$ \begin{cases} \psi_d = L_d i_d + \psi_f \\ \psi_q = L_q i_q \end{cases} $$代入电压方程,得到以 $i_d$、$i_q$ 为状态变量的电流动态方程:
$$ \begin{cases} u_d = R_s i_d + L_d \dfrac{di_d}{dt} - \omega_e L_q i_q \\[1em] u_q = R_s i_q + L_q \dfrac{di_q}{dt} + \omega_e (L_d i_d + \psi_f) \end{cases} $$写成矩阵形式,便于控制器设计:
$$ \begin{bmatrix} u_d \\ u_q \end{bmatrix} = \begin{bmatrix} R_s + L_d s & -\omega_e L_q \\ \omega_e L_d & R_s + L_q s \end{bmatrix} \begin{bmatrix} i_d \\ i_q \end{bmatrix} + \begin{bmatrix} 0 \\ \omega_e \psi_f \end{bmatrix} $$其中 $s = d/dt$ 为微分算子。
关键观察:
- 交叉耦合项 $-\omega_e L_q i_q$ 和 $+\omega_e L_d i_d$ 与转速成正比——转速越高,耦合越强;
- 永磁反电动势 $\omega_e \psi_f$ 只出现在 q 轴——与转速成正比,是电机发电效应的来源;
- 当 $\omega_e = 0$(静止),模型退化为两路独立的 RL 电路——d、q 轴完全解耦。
3.3 转矩方程
根据机电能量转换原理或功率平衡关系,dq 坐标系下的电磁转矩为:
$$ \boxed{ T_e = \frac{3}{2} n_p (\psi_d i_q - \psi_q i_d) = \frac{3}{2} n_p \big[\psi_f i_q + (L_d - L_q)i_d i_q\big] } $$转矩的两分量分解:
$$ T_e = \underbrace{\frac{3}{2} n_p \psi_f i_q}_{\text{永磁转矩 } T_{pm}} \;+\; \underbrace{\frac{3}{2} n_p (L_d - L_q) i_d i_q}_{\text{磁阻转矩 } T_{rel}} $$| 分量 | 表达式 | 来源 | 存在条件 |
|---|---|---|---|
| 永磁转矩 $T_{pm}$ | $\frac{3}{2}n_p \psi_f i_q$ | 永磁磁场 ↔ q 轴电流 | 始终存在 |
| 磁阻转矩 $T_{rel}$ | $\frac{3}{2}n_p (L_d - L_q)i_d i_q$ | dq 轴磁阻不对称(凸极效应) | $L_d \neq L_q$ 时存在 |
磁阻转矩的符号(以 $i_q > 0$ 电动状态为例):
- 若 $L_d < L_q$(IPMSM 常见情况),$(L_d - L_q) < 0$,施加负向 $i_d$($i_d < 0$)使 $i_d i_q < 0$ → 磁阻转矩为正,贡献电动转矩;
- 若 $L_d > L_q$(少数设计),则需正向 $i_d$ 利用磁阻转矩。
3.4 运动方程
$$ \frac{d\omega_m}{dt} = \frac{1}{J}(T_e - T_L - B\omega_m) $$$$ \frac{d\theta_e}{dt} = n_p \omega_m $$其中:$J$ 为转动惯量,$B$ 为粘滞摩擦系数,$T_L$ 为负载转矩,$\omega_m$ 为机械角速度(与电角速度关系:$\omega_e = n_p \omega_m$)。
4. 状态空间表达式
选取状态变量 $\boldsymbol{x} = [i_d, i_q, \omega_m]^T$,控制输入 $\boldsymbol{u} = [u_d, u_q]^T$,扰动输入 $T_L$,得到 PMSM 的非线性状态空间模型 [2][4]:
电流动态子系统
$$ \begin{cases} \dfrac{di_d}{dt} = -\dfrac{R_s}{L_d} i_d + \dfrac{L_q}{L_d} n_p \omega_m i_q + \dfrac{1}{L_d} u_d \\[1em] \dfrac{di_q}{dt} = -\dfrac{R_s}{L_q} i_q - \dfrac{L_d}{L_q} n_p \omega_m i_d - \dfrac{n_p \psi_f}{L_q} \omega_m + \dfrac{1}{L_q} u_q \end{cases} $$转速动态子系统
$$ \frac{d\omega_m}{dt} = \frac{3n_p}{2J}\big[\psi_f i_q + (L_d - L_q)i_d i_q\big] - \frac{B}{J}\omega_m - \frac{1}{J}T_L $$非线性特征分析
状态方程中出现了三类非线性项:
- 乘积项 $\omega_m i_d$、$\omega_m i_q$——转速 × 电流,属于双线性(bilinear)非线性;
- 乘积项 $i_d i_q$——出现在转矩方程中(IPMSM),属于二次非线性;
- 参数不确定性——$R_s$ 随温度变化,$L_d$、$L_q$ 随磁饱和变化,$\psi_f$ 随温度变化。
这些非线性是 PMSM 高性能控制的难点所在——PI 控制器只在特定工作点附近有效,大范围调速和负载突变时性能下降。这自然地引出了后续的控制进阶话题:
- 前馈解耦:抵消 $-\omega_e L_q i_q$ 和 $+\omega_e L_d i_d$ 交叉耦合项;
- 滑模控制(SMC):对参数摄动和外部扰动具有完全鲁棒性;
- 模型预测控制(MPC):显式利用非线性模型进行滚动优化;
- 自抗扰控制(ADRC):将非线性耦合视为"总扰动"进行估计和补偿。
5. SPMSM vs IPMSM
两者的本质区别在于转子永磁体的安装方式,导致 $L_d$ 与 $L_q$ 的关系不同。
| 特征 | SPMSM(表贴式) | IPMSM(内置式) |
|---|---|---|
| 永磁体位置 | 转子铁心表面 | 嵌入转子铁心内部 |
| dq 轴磁路 | 对称(永磁体 $\mu_r \approx 1$) | 不对称(q 轴磁路以硅钢为主,磁阻小) |
| 电感关系 | $L_d = L_q = L_s$ | 通常 $L_q > L_d$ |
| 凸极比 $\rho = L_q/L_d$ | $\rho = 1$ | $\rho > 1$(典型 1.5~3) |
| 转矩组成 | 仅永磁转矩 | 永磁转矩 + 磁阻转矩 |
| $i_d = 0$ 控制 | MTPA 等价于 $i_d = 0$ | $i_d = 0$ 不是 MTPA,需负向 $i_d$ |
SPMSM:简化模型
$L_d = L_q = L_s$ 时,电压和转矩方程退化为:
$$ \begin{bmatrix} u_d \\ u_q \end{bmatrix} = \begin{bmatrix} R_s + L_s s & -\omega_e L_s \\ \omega_e L_s & R_s + L_s s \end{bmatrix} \begin{bmatrix} i_d \\ i_q \end{bmatrix} + \begin{bmatrix} 0 \\ \omega_e \psi_f \end{bmatrix} $$$$ T_e = \frac{3}{2} n_p \psi_f i_q $$此时 $T_e \propto i_q$,控制极为简洁——这正是 SPMSM 在伺服系统中广泛应用的原因之一。
IPMSM:MTPA 控制原理
IPMSM 的磁阻转矩为额外自由度。在一定 $T_e$ 需求下,寻找使电流幅值 $I_s = \sqrt{i_d^2 + i_q^2}$ 最小的 $(i_d, i_q)$ 组合,即为最大转矩电流比(MTPA)控制 [3]。
由约束优化问题 $\min I_s^2 = i_d^2 + i_q^2$ s.t. $T_e = \frac{3}{2}n_p[\psi_f i_q + (L_d - L_q)i_d i_q]$,利用拉格朗日乘子法得到 MTPA 条件:
$$ \boxed{ i_d = -\frac{\psi_f}{2(L_d - L_q)} - \sqrt{\left[\frac{\psi_f}{2(L_d - L_q)}\right]^2 + i_q^2} } $$(取负号是因为 IPMSM 中 $L_d < L_q$,$i_d$ 应为负值以产生正向磁阻转矩。)
上式以 $i_q$ 为自变量给出 MTPA 轨迹。若以电流幅值 $I_s = \sqrt{i_d^2 + i_q^2}$ 表示,代入 $i_q^2 = I_s^2 - i_d^2$,整理得 [3]:
$$ \boxed{ i_d = \frac{\psi_f}{4(L_q - L_d)} - \sqrt{\frac{\psi_f^2}{16(L_q - L_d)^2} + \frac{I_s^2}{2}},\quad i_q = \sqrt{I_s^2 - i_d^2} } $$或以电流矢量角 $\beta$ 描述($i_d = -I_s \sin\beta$, $i_q = I_s \cos\beta$,$\beta$ 为电流超前 q 轴的角度):
$$ T_e = \frac{3}{2}n_p\left[\psi_f I_s \cos\beta - \frac{1}{2}(L_d - L_q)I_s^2 \sin 2\beta\right] $$MTPA 角度 $\beta^*$ 可通过 $\partial T_e / \partial \beta = 0$ 求解。
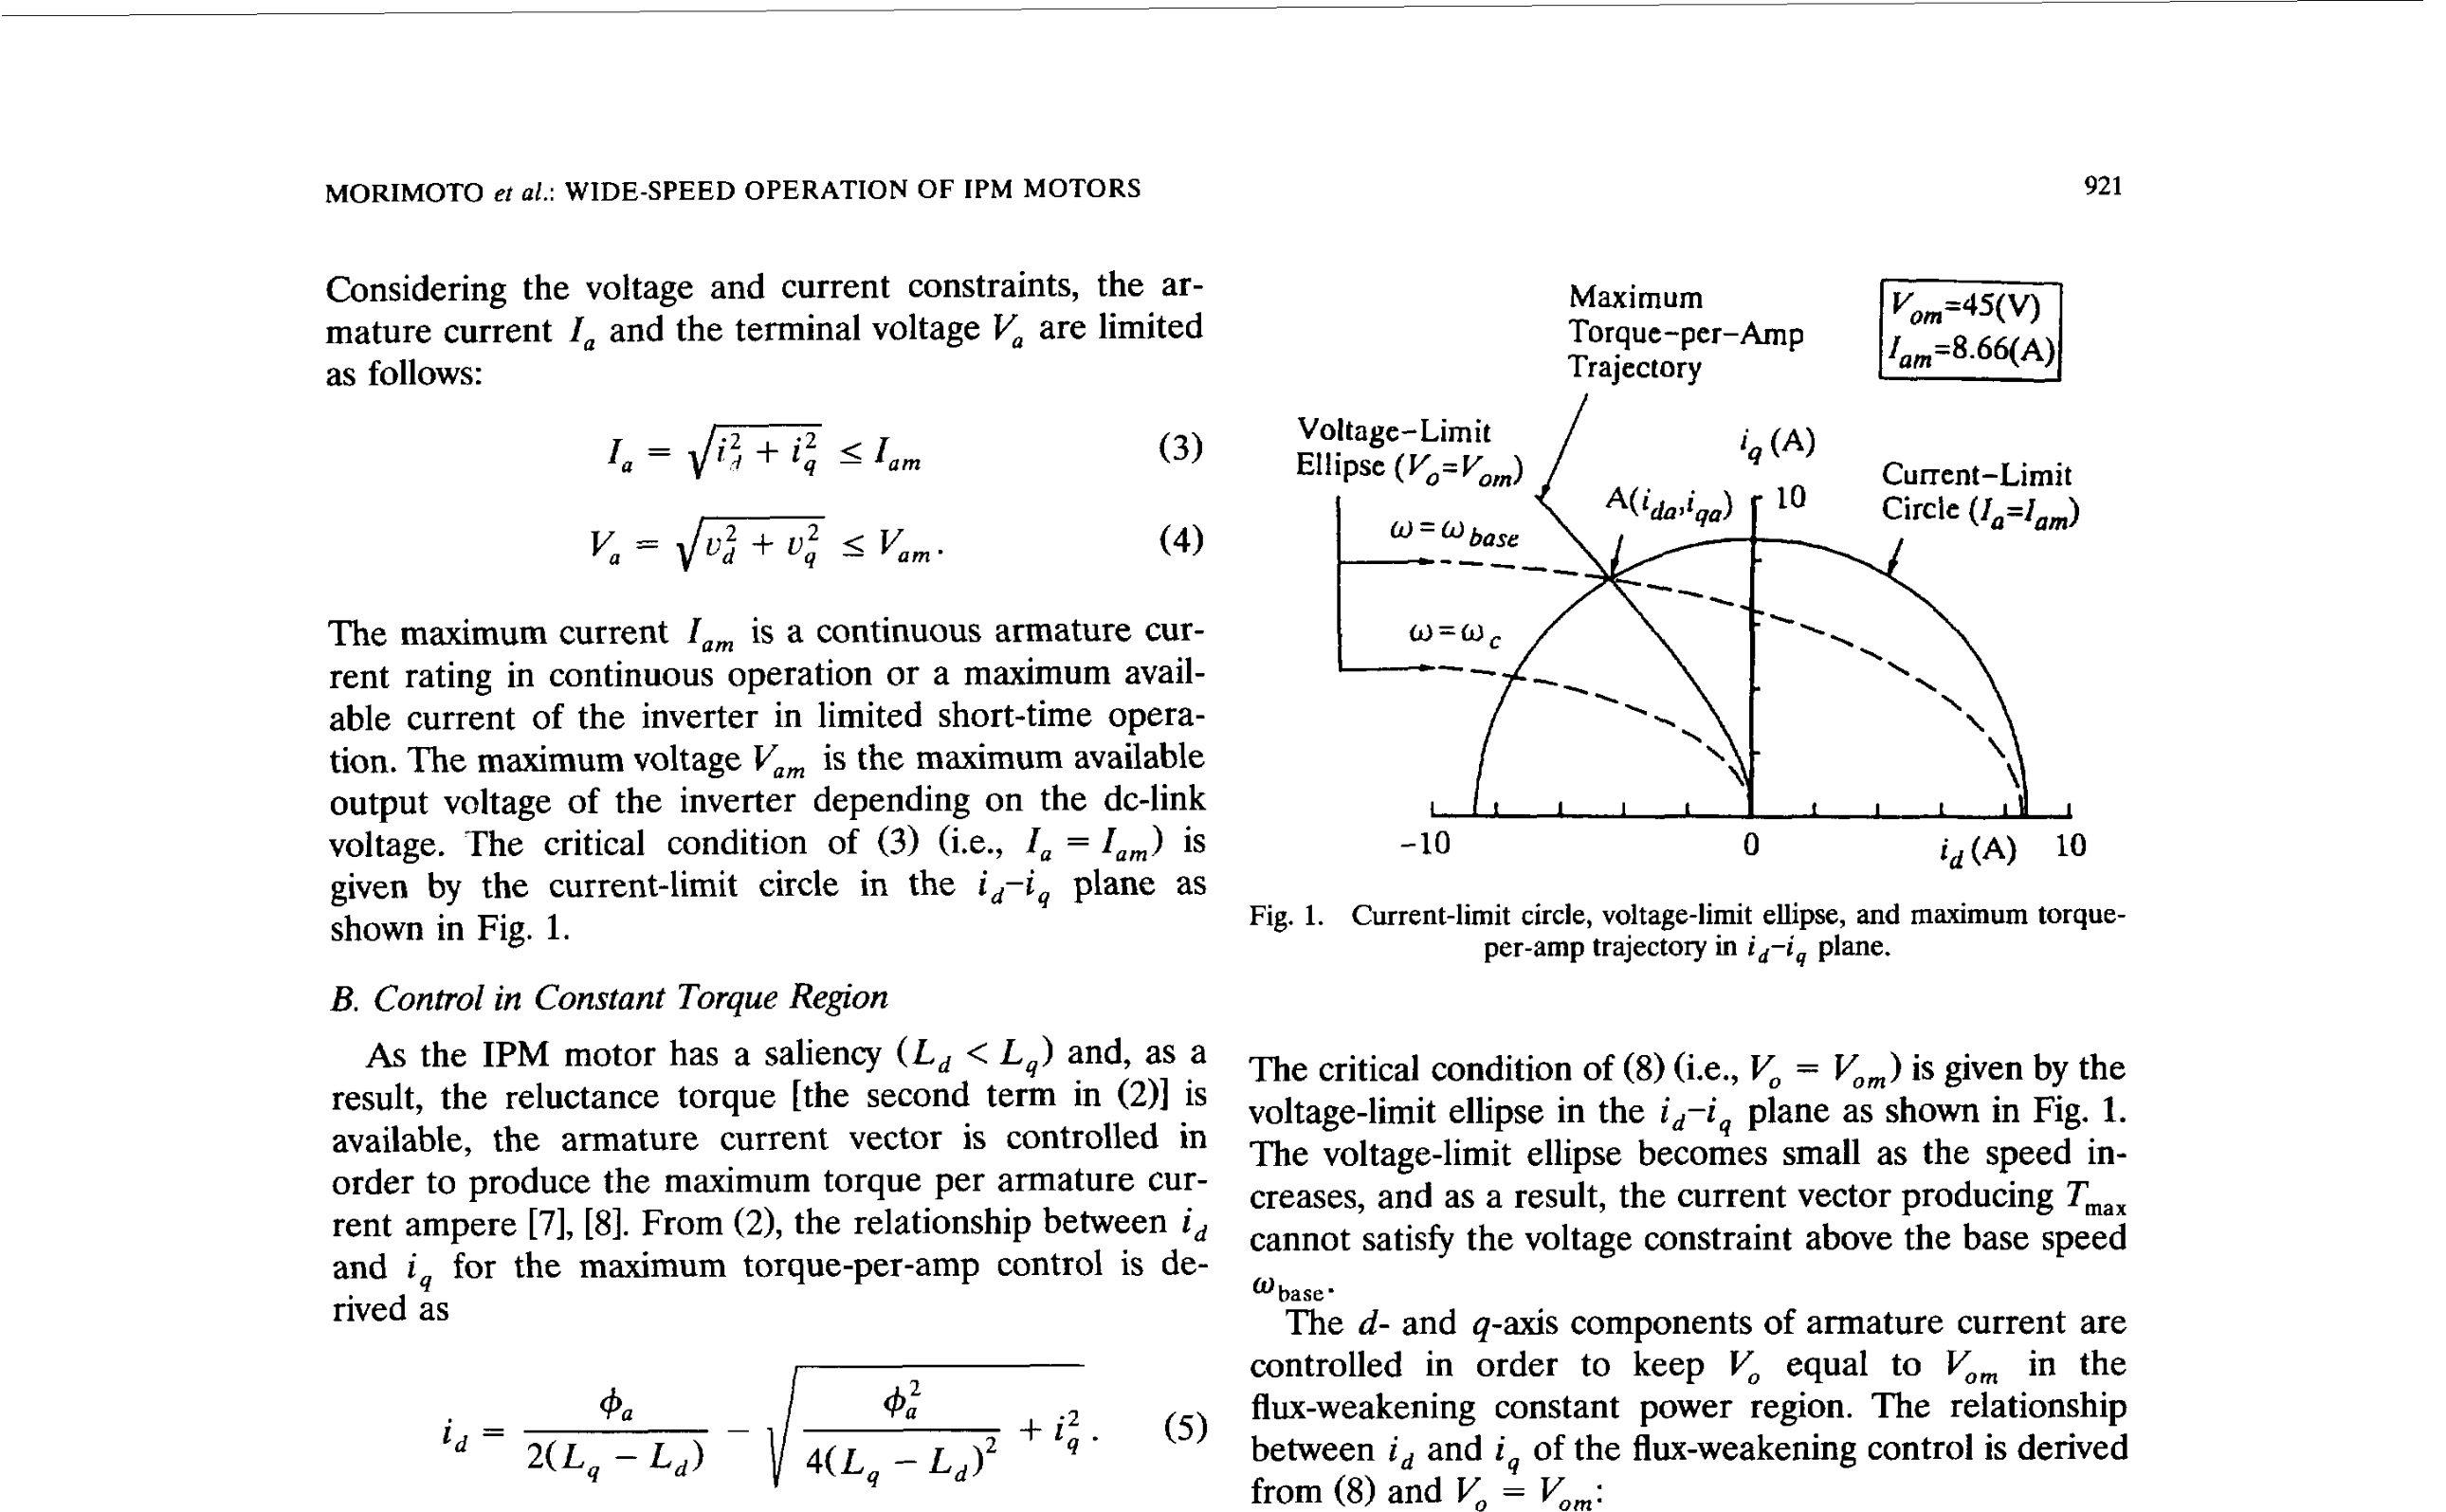 图:电流限制圆、电压限制椭圆与 MTPA 轨迹($i_d$-$i_q$ 平面)。来源:Morimoto et al., 1994 [3]。
6. 小结
本文聚焦 dq 同步旋转坐标系,建立了 PMSM 的完整数学模型。核心结论:
- 坐标变换是桥梁:Clarke + Park 将三相交流系统等效为 dq 直流系统,使参数定常、变量直流量化;
- dq 电压方程:$u_d = R_s i_d + L_d \frac{di_d}{dt} - \omega_e L_q i_q$,$u_q = R_s i_q + L_q \frac{di_q}{dt} + \omega_e(L_d i_d + \psi_f)$——交叉耦合项 $-\omega_e L_q i_q$ 和 $+\omega_e L_d i_d$ 是前馈解耦的直接依据;
- 转矩方程:$T_e = \frac{3}{2}n_p[\psi_f i_q + (L_d - L_q)i_d i_q]$——SPMSM 仅永磁转矩($\propto i_q$),IPMSM 含额外磁阻转矩(利用凸极性);
- 非线性特征:乘积项 $\omega_m i_d$、$\omega_m i_q$、$i_d i_q$ 使 PMSM 为双线性非线性系统——这是研究滑模控制、MPC、ADRC 等先进控制方法的直接动机;
- SPMSM vs IPMSM:前者模型简洁,$i_d=0$ 即 MTPA;后者需负向 $i_d$ 利用磁阻转矩,数学模型和控制策略均更复杂。
熟练掌握 dq 坐标系下的 PMSM 模型,是学习矢量控制(FOC)、弱磁控制、无传感器控制以及各类先进控制算法的基本前提。
参考文献
- 袁雷, 胡冰新, 魏克银, 陈姝. 现代永磁同步电机控制原理及MATLAB仿真. 北京航空航天大学出版社, 2016.
- Pillay P, Krishnan R. Modeling, simulation, and analysis of permanent-magnet motor drives, Part I: The permanent-magnet synchronous motor drive. IEEE Trans. Ind. Appl., 25(2): 265–273, 1989.
- Morimoto S, Sanada M, Takeda Y. Wide-speed operation of interior permanent magnet synchronous motors with high-performance current regulator. IEEE Trans. Ind. Appl., 30(4): 920–926, 1994.
- 王成元, 夏加宽, 孙宜标. 现代电机控制技术. 机械工业出版社, 2014.
- Pillay P, Krishnan R. Modeling of permanent magnet motor drives. IEEE Trans. Ind. Electron., 35(4): 537–541, 1988.